INTEGRAZIONE DI SISTEMA 4.0 - LOGISTICA & ROBOTICA COLLABORATIVA
Sistema Integrato composto da WMS (Warehouse Management System) - WCS (WarehouseControl System) - Robot Collaborativo Universal Robot UR8
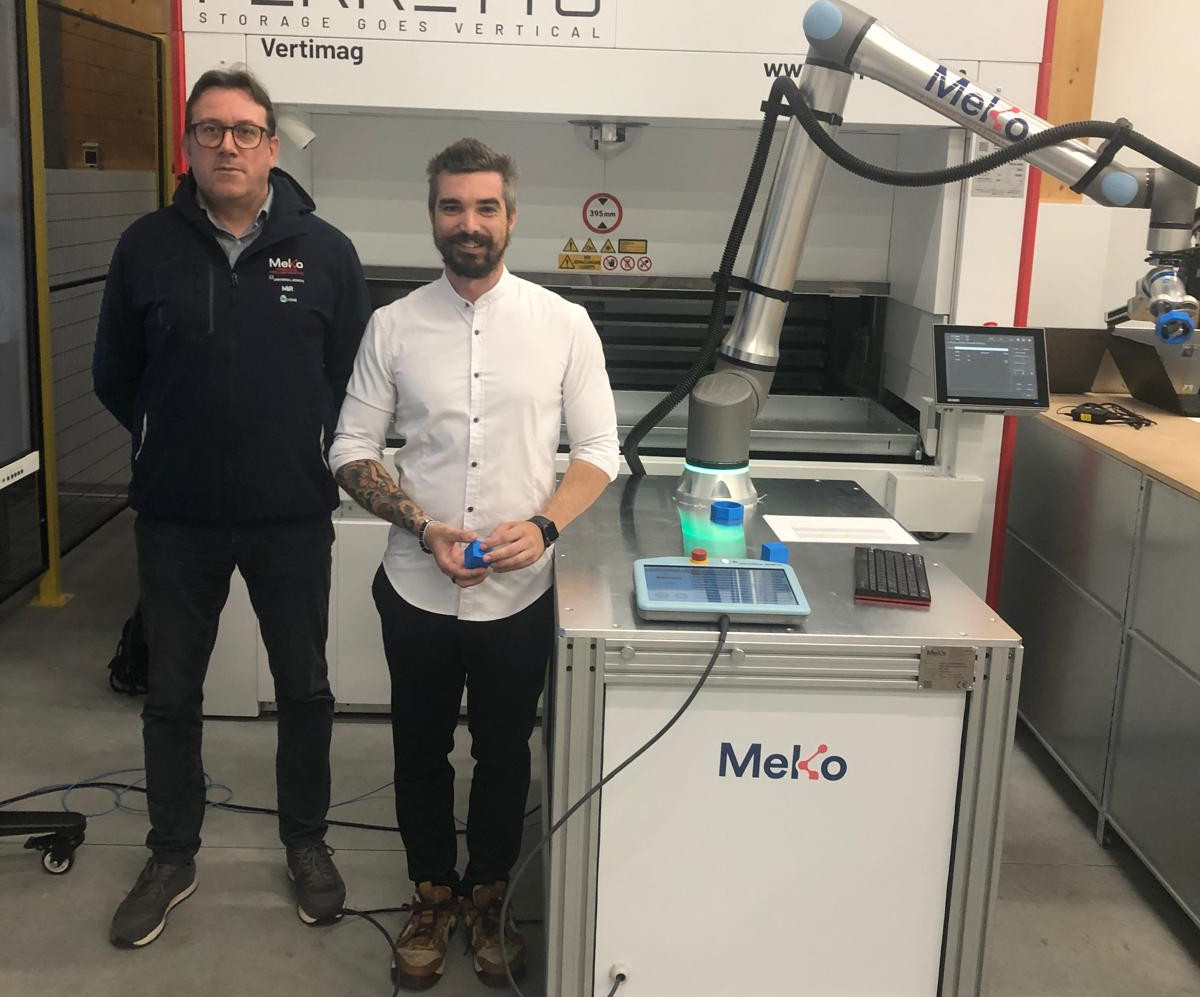
INAUGURAZIONE LABORATORIO DI AUTOMAZIONE LOGISTICA ITSACADEMY LAST (Verona 17 settembre)
Sistema automatico di Picking & Placing con robot collaborativo Universal Robots UR8 Long, dotato di visione artificiale basata su AI, doppia pinza OnRobot (Dual Gripper) e integrato con magazzino automatico
INTEGRAZIONE DI PROCESSO DAL WMS ALLA PRESA ROBOTIZZATA 3D
L’architettura integrata consente di automatizzare l’intero ciclo di carico e prelievo: il WMS gestisce le giacenze di magazzino, il WCS coordina il movimento dei cassetti, mentre il cobot UR8, supportato dal sistema di visione 3D Cambrian, identifica il componente e seleziona autonomamente l’organo di presa più adatto, utilizzando una pinza a 3 griffe per i corpi radiali e una a 2 griffe per le superfici piane.
WORKFLOW OPERATIVO: PICKING & PUTTING
1. Lancio Missione WMS (Warehouse Management System) → WCS (Warehouse Control System):WMS invia la riga d’ordine (codice articolo, quantità, vassoio) al WCS .
2. Posizionamento Cassetto:Il WCS aziona l’elevatore portando il cassetto target in baia e notifica il “vassoio in posizione” al Cobot UR8.
3. Riconoscimento Ottico (AI Cambrian):Il Sistema di visione 3D analizza gli scomparti, riconosce la geometria del particolare e calcola la posa di presa in < 200 ms.
4. Selezione Pinza & Manipolazione:Il Dual Gripper seleziona la pinza a 3 griffe (per simmetria radiale) o a 2 griffe (per simmetria planare) ed esegue il prelievo o deposito.
5. Conferma & Chiusura Task:
Il Cobot conferma il successo al WCS e il WMS aggiorna le giacenze in tempo reale.
FUNZIONALITÀ CHIAVE
• Picking Automatico
• Putting / Sversamento
• Riconoscimento 3D AI
• Sincronizzazione WMS
• Visione AI Cambrian
• Dual Gripper
• 3G Radiale
• 2G Planare
